清卓动力(NeodraDynamics)成立于2024年10月,是一家由人工智能、电机驱控和数字液压行业专家联合创办,并专注于液电混驱技术与人工智能和轻量化结构结合,赋能机器人行业突破技术发展瓶颈的科技公司,总部位于北京。
公司技术根基:清卓动力背后是近50年数字液压技术的深厚积淀——这项技术由杨世祥(中国数字液压奠基人)开创,历经两代人的持续研发与工程验证。核心团队成员曾长期从事工业控制与液压系统研发,主持和参与过国家863重点攻关项目、国家火炬计划、科技攻关等重大研发项目,技术积累覆盖冶金、能源、建筑机械、通用机械等广泛的工业领域。
公司设立的契机:2024年前后,波士顿动力宣布放弃液压路线,外界一度认为"液压不行了"。但创始团队的判断恰恰相反:液压本身没有问题,过去的瓶颈在于液压控制方法不足,而数字液压正好补上了这块短板。与此同时,人工智能日新月异,机器人整体技术日趋成熟。在这样的时间窗口下,清卓动力应运而生——致力于把人工智能大脑+精准受控的数字液压工业肌肉+轻量化骨骼组合成新一代机器人平台,为机器人产业赋能。
智能为何要具身:智能需要具身的目的是创造物理世界价值。身体的能力决定价值上限。清卓动力用液电混驱赋予机器人从公斤直至千吨级力量和极端环境作业能力,揭开了具身智能向上发展的天花板。
"机器人"的新定义:我们对"机器人"的理解是"机器"+"人工智能",而非人形的机器。我们常说:"用机器赋能人,而不要用人约束机器"。
公司:清卓动力成立于2024年,定位是利用液电混驱超人形机器人平台 + 核心零部件为机器人行业赋能。有从整机到解决方案到核心部件的全栈能力,核心是自研数字液压执行器 + 运动控制和强化学习。
运作:从底层执行器自研做起,再整机平台化,针对核工业、深海、应急救援、重型制造等"艰难险重"刚需场景率先落地,逐步向工业制造、家庭服务迈进。
原理:我们的执行器是数字液压,两个关键特性——
一句话:让数字液压与电机驱动融合互补,实现从公斤至千吨能力,彻底打开机器人力量限制。
① 打造4米机器人的工程
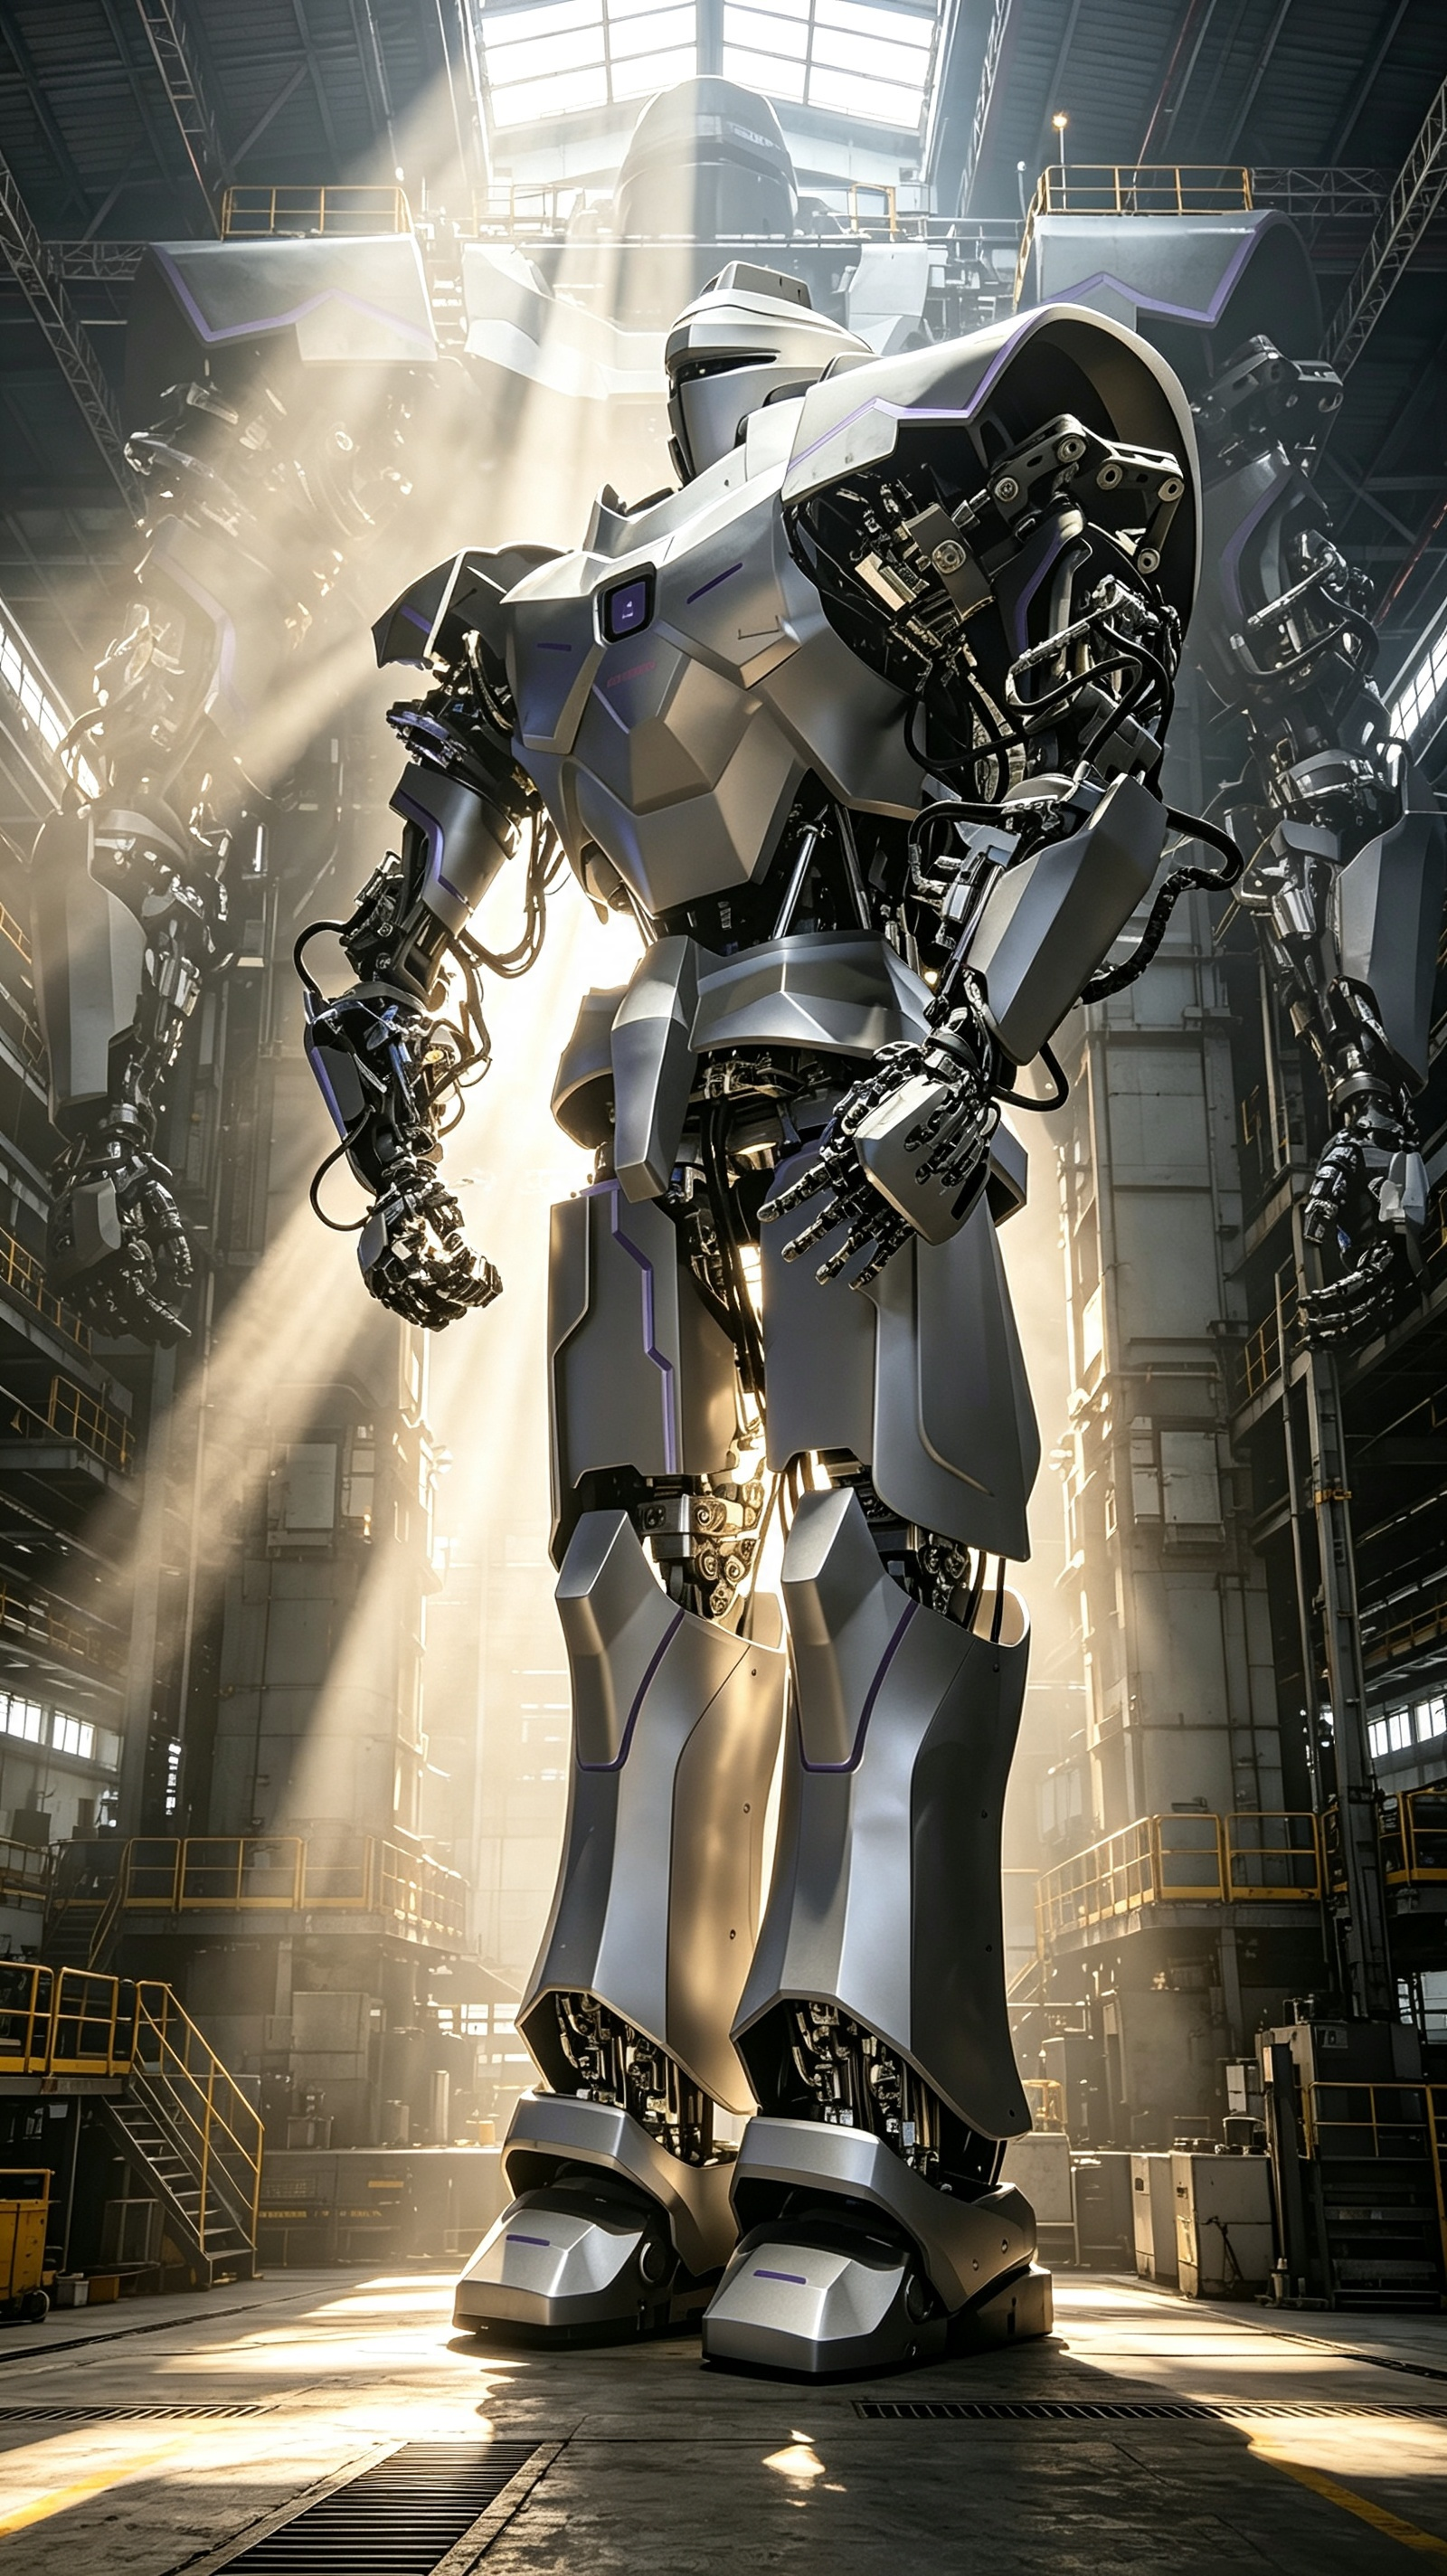
Neo1 高约4米(约13英尺)、重约1.2吨,41个主动自由度,双臂协作600公斤,单臂负载300公斤。
样机从启动到展出约1年4个月、研发和样机投入约1000万元人民币。
时间线:2025年8月北京世界机器人大会(WRC)300公斤负载能力5指灵巧手首展 → 2026年8月北京世界机器人大会(WRC)4米超人形机器人首展(含:双臂协作负载能力500公斤的7自由度人形臂) → 10月上海工博会(CIIF)与京东工业联合展出。
② 最大技术难题
不是"造大",而是在4米尺度下同时做到大力矩、高精度、高响应、可量产。体量一大,机构误差被放大、控制实时性要求大幅上升、液压系统内部耦合更复杂。
③ 为什么液压+电机、为何不纯电机
为什么:智能需要具身的目的是改变物理世界并创造真实价值,基础就是力量、可控性和极端环境的耐受能力。核反应堆检修、深海管缆维护、危化泄漏处置、灾后救援这些场景,人进不去或太危险,而现有机器人要么不够大力、要么不够耐受力。这是真实刚需。
核心壁垒:近50年、两代人、三代产品的数字液压积累 + 从执行器到整机的全自研,短期极难复制。
反响:Neo1 在海外引发广泛关注——10月相关话题在 X 上迅速传播(单条相关推文浏览量一度超90万),并登上央视、新华网、俄新社等多家海内外新闻、财经和科技媒体,这说明一个问题:大家对重载能为人类创造价值的机器人是有高度期盼的。当然围绕它也有不少质疑,围绕技术参数、没有真实应用的视频、尚无第三方实测等。这些我们都认可,因为科技发展需要时间和演进迭代的过程,清卓动力正在努力不断完善和提高 Neo1 的性能并完善测试,也正在与潜在客户加速推动产品进入工业场景实际测试和使用。
验证:Neo1 官方页面已发布实机演示素材与最新技术参数(neodradynamics.com/neo1_home_en.html)。
融资:已完成种子和种子+轮融资(投资方:鼎峰科创和武岳峰科创)。投资方看重的是我们全自研硬核能力和可落地产业路径,尤其是在普遍电驱能力受限之下,清卓动力另辟蹊径的技术方案,能为机器人行业赋能并推动行业继续发展的潜力。
我最想讲的挫折,是人形重载臂的设计——我们低估了它的难度。
难点:这条超1.7米臂展、末端可平举300公斤负载、7个自由度,像人手臂一样既要求轻、又要在重载下保持刚度和稳定。"轻"和"大负载下的高刚性"是一对尖锐矛盾。
推倒重来:整整2个月的设计被全盘推倒重来。第一版思路走不通,我们没有在错误方向上修补,而是回到物理本质重新思考。我们团队利用以往工业领域中积累的经验,借鉴和参考了大量工业装备、建筑机械等的力学结构、材料等,经过多轮设计、演算、仿真分析和优化迭代,最终设计出负载能力达300公斤的人形灵巧手和臂,自身重量仅200公斤,与现有工业和协作机械臂的负载能力与自重比仅0.1~0.3有很大提升。
对我们的液电混驱超人形机器人产品感兴趣?填写下面的表单,我们的团队将尽快与您联系。